استفاده از هوش مصنوعی تولیدی برای کمک به روبات ها از بالاتر و با خیال راحت زمین می روند | اخبار MIT

مدل های انتشار مانند Dall-E OpenAi برای کمک به طراحی های جدید طوفان مغزی مفیدتر می شوند. افراد می توانند این سیستم ها را ترغیب به تولید یک تصویر ، ایجاد یک فیلم یا پالایش یک برنامه و بازگشت با ایده هایی کنند که قبلاً در نظر نگرفته اند.
اما آیا می دانید که مدل های هوش مصنوعی تولیدی (Genai) نیز در ایجاد روبات های کار به جلو پیش می روند؟ آخرین رویکردهای مبتنی بر انتشار ، ساختارها و سیستمهایی را تولید می کنند که آنها را از ابتدا کنترل می کنند. این مدل ها با معرفی کاربر یا بدون معرفی کاربر ، می توانند طرح های جدیدی بسازند و سپس قبل از ساخت آنها را در شبیه سازی ارزیابی کنند.
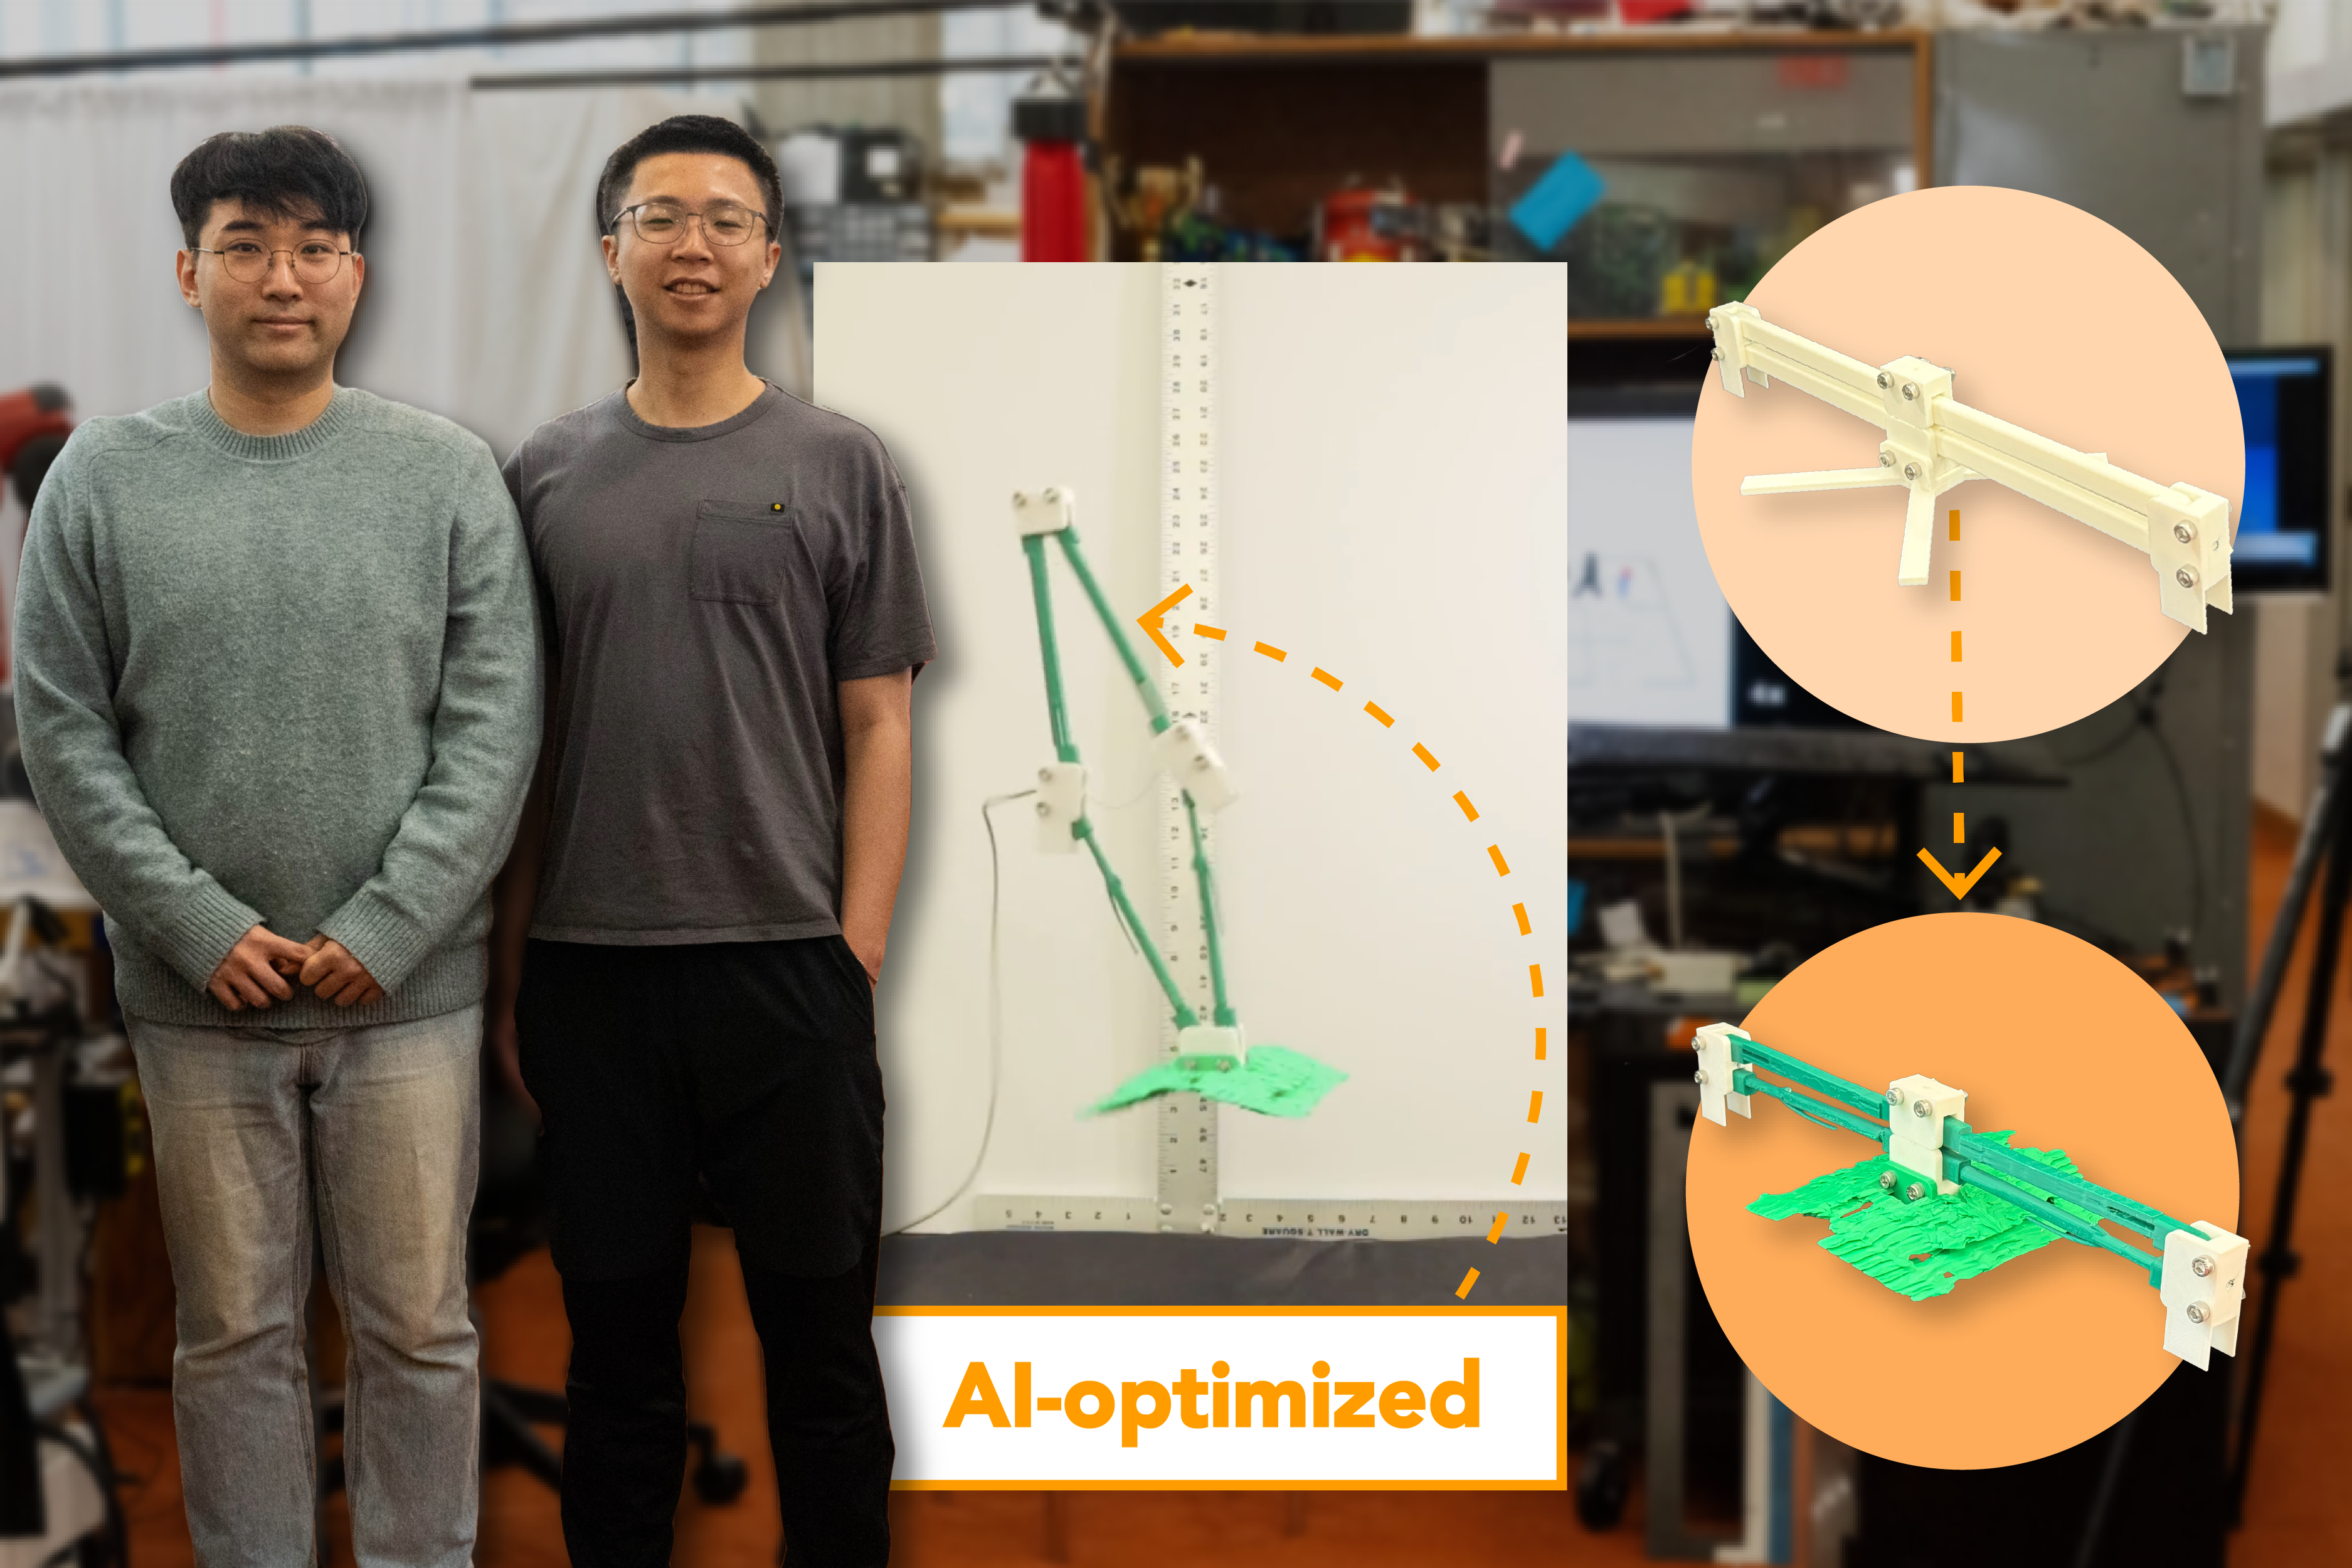
یک رویکرد جدید از آزمایشگاه علوم کامپیوتر و هوش مصنوعی MIT (CSAIL) از این دانش مولد برای بهبود طرح های روباتیک انسان استفاده می کند. کاربران می توانند یک مدل ربات سه بعدی تهیه کنند و نشان دهند که کدام قطعات دوست دارند با پیش از اندازه آن ، یک مدل انتشار را مشاهده کنند. سپس Genai Brainstorm شکل مطلوب را برای این مناطق طوفان می کند و ایده های خود را در شبیه سازی آزمایش می کند. هنگامی که سیستم طراحی مناسب را پیدا می کند ، می توانید بدون نیاز به ترفندهای اضافی ، یک ربات چاپگر سه بعدی را ذخیره کرده و سپس کار کنید.
محققان از این رویکرد برای ایجاد روبات ای استفاده کردند که حدود 2 فوت پرش می کند یا 41 درصد بالاتر از دستگاه مشابهی که به تنهایی ایجاد کرده اند. این دستگاه ها از نظر ظاهری تقریباً یکسان هستند: هر دو از پلاستیک به نام اسید پلیلاکتیک ساخته شده اند و در حالی که در ابتدا مسطح به نظر می رسند ، وقتی موتور روی بند ناف وصل شده به آنها کشیده می شود ، به صورت الماس ظاهر می شوند. بنابراین دقیقاً چه کاری متفاوت انجام داد؟
یک نگاه دقیق تر نشان داد که اتصالات متصل به AI خمیده است و مانند طبل های ضخیم (با استفاده از درامرهای سازهای موسیقی) به نظر می رسد ، در حالی که قسمت های اتصال دهنده ربات استاندارد مستقیم و مستطیل هستند.
نقاط بهتر و بهتر
محققان با گرفتن نمونه از 500 طرح بالقوه ، با استفاده از عملکرد اولیه وکتور داخلی که ویژگی های سطح بالا را برای هدایت طرح های تولید شده توسط مدل AI ضبط می کند ، پالایش ربات پرش خود را آغاز کرده اند. از بین آنها ، آنها بهترین 12 گزینه را بر اساس عملکرد در شبیه سازی انتخاب کردند و از آنها برای بهینه سازی بردار ساخته شده استفاده کردند.
این فرآیند پنج بار تکرار می شود ، به تدریج مدیریت مدل AI برای تولید طرح های بهتر. طراحی حاصل شبیه به لکه ای بود به طوری که محققان سیستم خود را وادار به مقیاس پیش نویس برای مطابقت با مدل سه بعدی خود کردند. آنها سپس شکل دادند و دریافتند که واقعاً توانایی های پریدن از ربات را بهبود می بخشد.
مزیت استفاده از مدل های انتشار برای این کار ، به گفته نویسنده کتابهای رهبر و CSAIL Postdoc Byungchul Kim ، این است که آنها می توانند راه حل های غیر متعارف برای بهبود روبات ها پیدا کنند.
کیم می گوید: “ما می خواستیم دستگاه خود را بالاتر ببرد ، بنابراین تصمیم گرفتیم که فقط بتوانیم اتصالات را که قطعات آن را تا حد ممکن نازک می کند ، ایجاد کنیم تا آنها را سبک کند.” “با این حال ، چنین ساختار نازک می تواند به راحتی از بین برود اگر فقط از مواد چاپی سه بعدی استفاده کنیم. مدل انتشار ما با ایده بهتری روبرو شد و یک شکل منحصر به فرد را ارائه داد که به ربات اجازه می داد قبل از پرش بدون ایجاد اتصالات ، انرژی بیشتری را ذخیره کند. این خلاقیت به ما کمک کرد تا در مورد فیزیک اصلی دستگاه یاد بگیریم.”
سپس این تیم انتصاب سیستم خود را برای تهیه یک پا بهینه سازی شده برای اطمینان از امنیت ایمن تنظیم کرد. آنها فرایند بهینه سازی را تکرار کردند و در نهایت طرح بهترین اجرا را برای اتصال به پایین دستگاه خود انتخاب کردند. کیم و همکارانش دریافتند که دستگاه طراحی شده AI آنها بسیار کمتر از ارزش اساسی آن است و به میزان 84 درصد بهبود می یابد.
توانایی مدل انتشار برای به روزرسانی مهارت های پرش و فرود یک ربات نشان می دهد که می تواند در بهبود نحوه طراحی سایر ماشین ها مفید باشد. به عنوان مثال ، شرکتی که روی تولید یا روبات های خانگی کار می کند ممکن است از یک رویکرد مشابه برای بهبود نمونه های اولیه خود استفاده کند و باعث صرفه جویی در وقت برای مهندسان شود که معمولاً برای تکرار این تغییرات محفوظ است.
تعادل پشت گزاف گویی
محققان برای ایجاد روبات ای که می تواند پرش و پایدار باشد ، اعتراف کرده اند که آنها باید دو هدف را متعادل کنند. آنها هر دو به عنوان داده های عددی ارتفاع پرش و سرعت فرود داشتند و سپس سیستم خود را آموزش دادند تا مکانی شیرین بین دو بردار ساخته شده را پیدا کنند که می تواند به ساخت یک ساختار سه بعدی بهینه کمک کند.
محققان خاطرنشان می كنند كه در حالی كه این ربات با کمک AI از یک همکار طراحی شده انسانی برتر است ، ممکن است به زودی به ارتفاعات جدید حتی بیشتری برسد. این تکرار شامل استفاده از موادی است که با چاپگر سه بعدی سازگار هستند ، اما نسخه های آینده با مواد سبک تر حتی بیشتر می شوند.
نویسنده مشترک و دانشجوی دکتری MIT CSAIL TSUN-HSUAN “جانسون” وانگ می گوید این پروژه نکته ای برای گزاف گویی طرح های جدید روباتیک است که AI تولید کننده می تواند به آنها کمک کند.
وانگ می گوید: “ما می خواهیم به اهداف جذاب بپردازیم.” “تصور کنید از یک زبان طبیعی برای هدایت یک مدل انتشار استفاده کنید تا یک روبات تهیه کنید که بتواند یک لیوان را بگیرد یا یک تمرین الکتریکی را مدیریت کند.”
کیم می گوید مدل انتشار همچنین می تواند به تولید مفصل کمک کند و نحوه اتصال قطعات را مشخص کند ، و به طور بالقوه باعث بهبود میزان بلند شدن ربات می شود. این تیم همچنین امکان اضافه کردن دوچرخه های بیشتر را برای کنترل کدام جهت از دستگاه پرش می کند و ممکن است ثبات فرود آن را بهبود بخشد.
کار محققان تا حدودی توسط مرزهای در حال ظهور بنیاد ملی علمی در برنامه تحقیق و نوآوری ، اتحاد سنگاپور -MIT برای برنامه های علمی و فناوری ، مانو و ماشین و همکاری انستیتوی علوم و فناوری در گوانگزو (GIST) -CSAIL پشتیبانی شد. آنها کار خود را در کنفرانس بین المللی روباتیک و اتوماسیون 2025 ارائه دادند.